Unitree · Brazo biónico de 7 ejes
R1-7a
Rodea el obstáculo. Llega al punto.
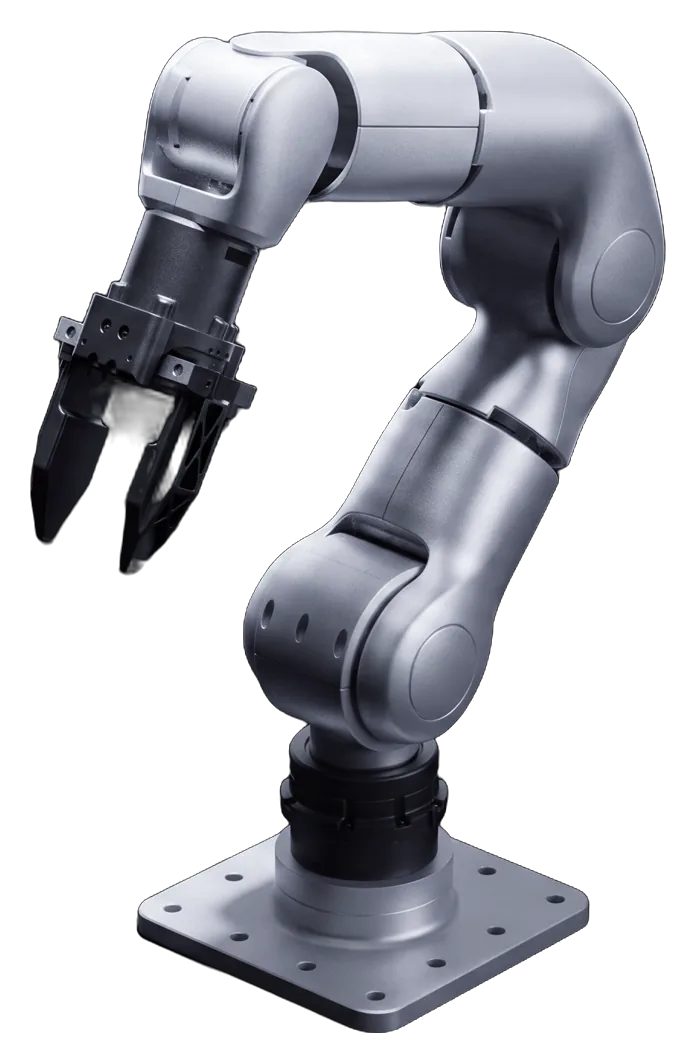
Un brazo de escritorio de 5.5 kg con siete ejes coordinados y control de posición y fuerza, para laboratorios, aulas y proyectos de manipulación.
- ejes
- 7
- carga útil
- 2 kg
- alcance con mano diestra
- 650 mm
01 Articular
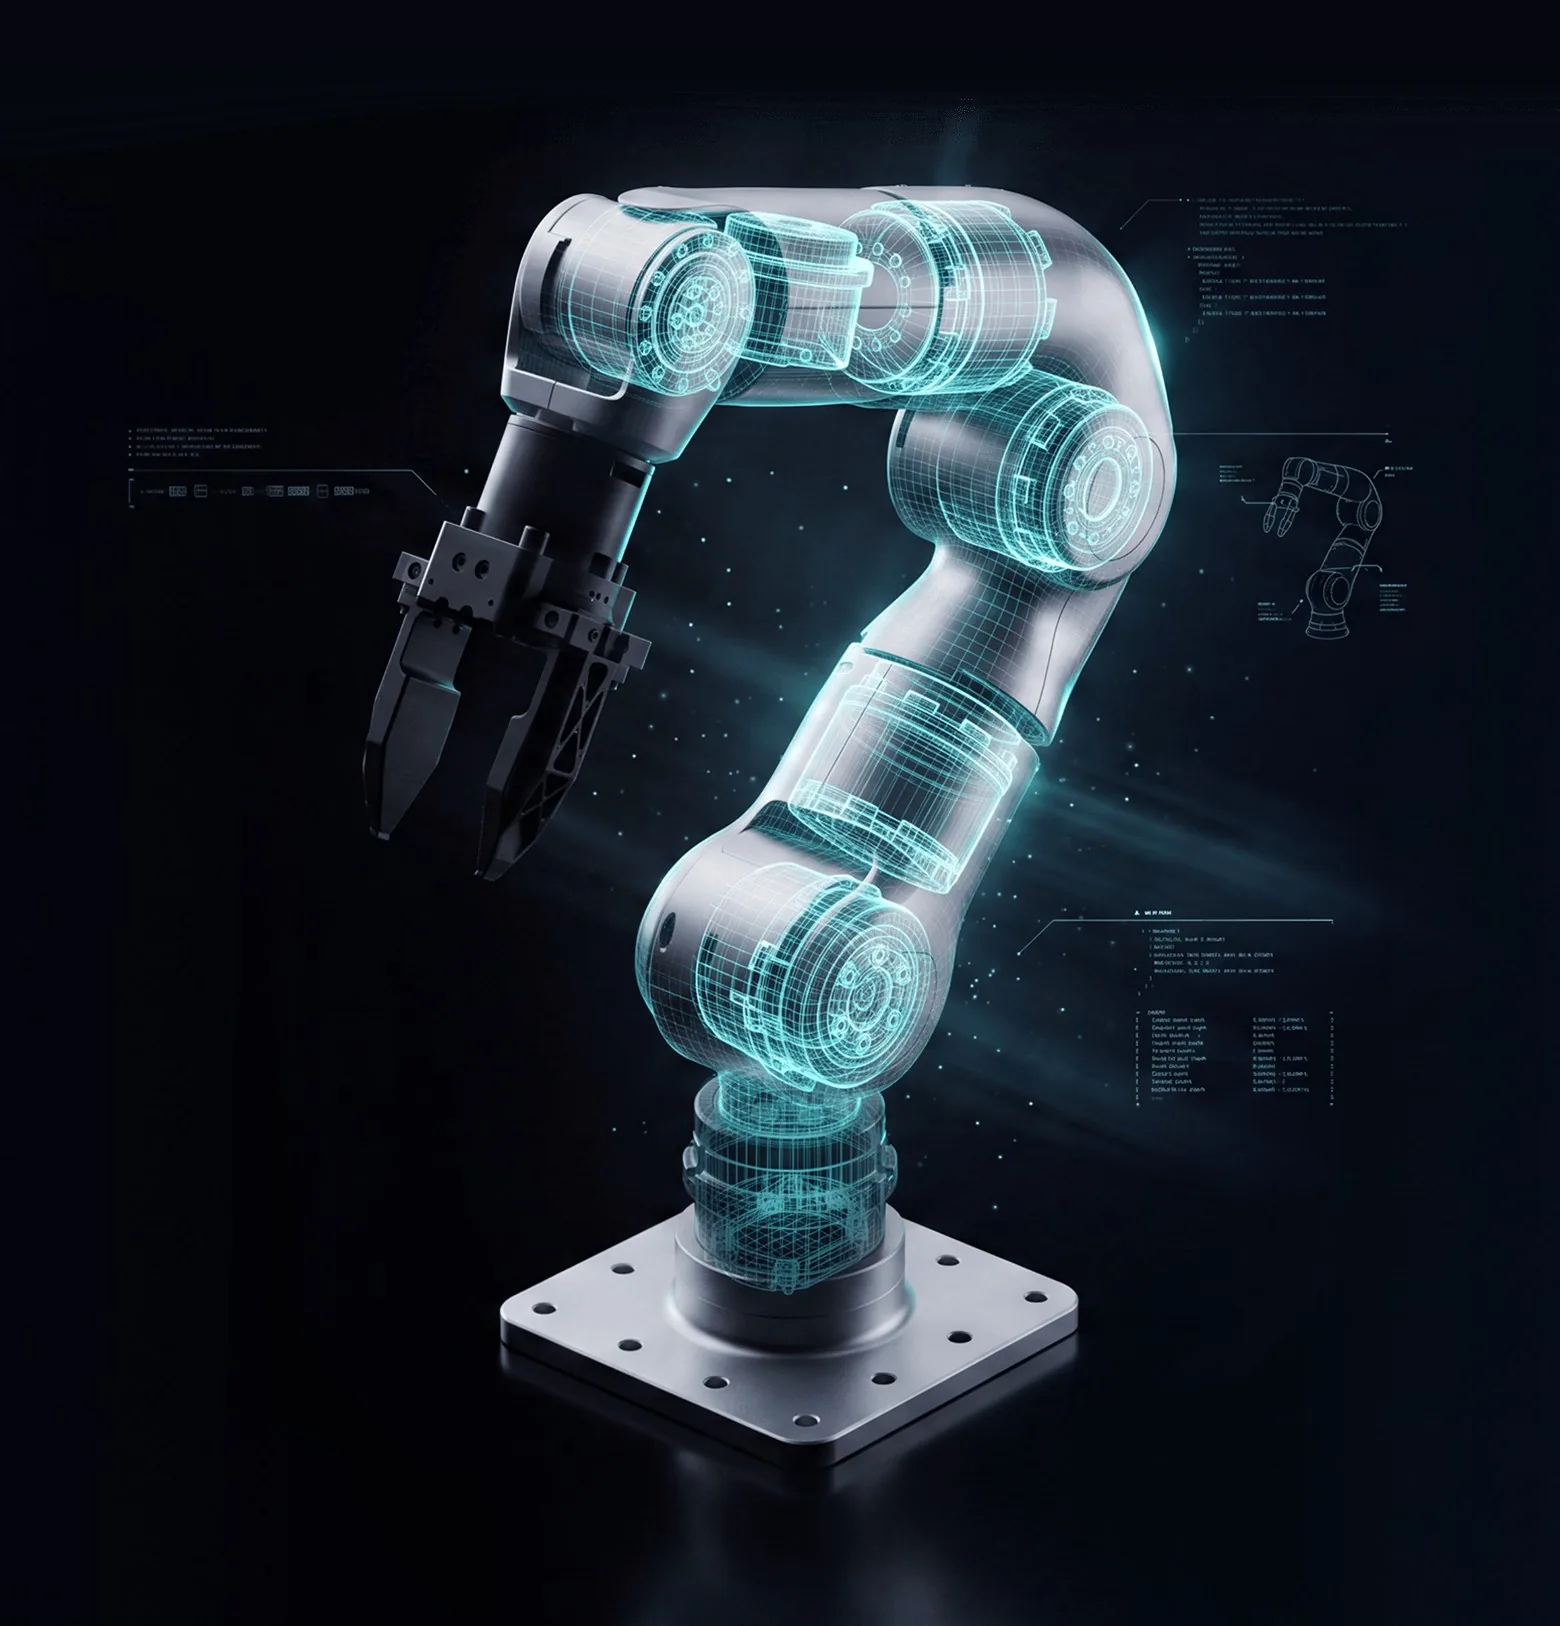
Siete ejes coordinados.
Movimiento flexible y preciso en siete articulaciones biónicas. El brazo rodea obstáculos en espacios reducidos y ajusta el efector final desde varios ángulos para planear trayectorias más suaves.
7ejesarticulaciones biónicas
- Velocidad por eje más de 180°/s
02 Estructura
Ligero. Rígido. Estable.
Un cuerpo compuesto de metal y plástico de ingeniería de alta resistencia. Resiste la deformación y se mantiene estable en jornadas largas de operación continua.
5.5kgdiseño de escritorio, listo para conectar
- Alimentación 24–60 V
- Interfaces XT30 + CAN485
03 Intercambiar
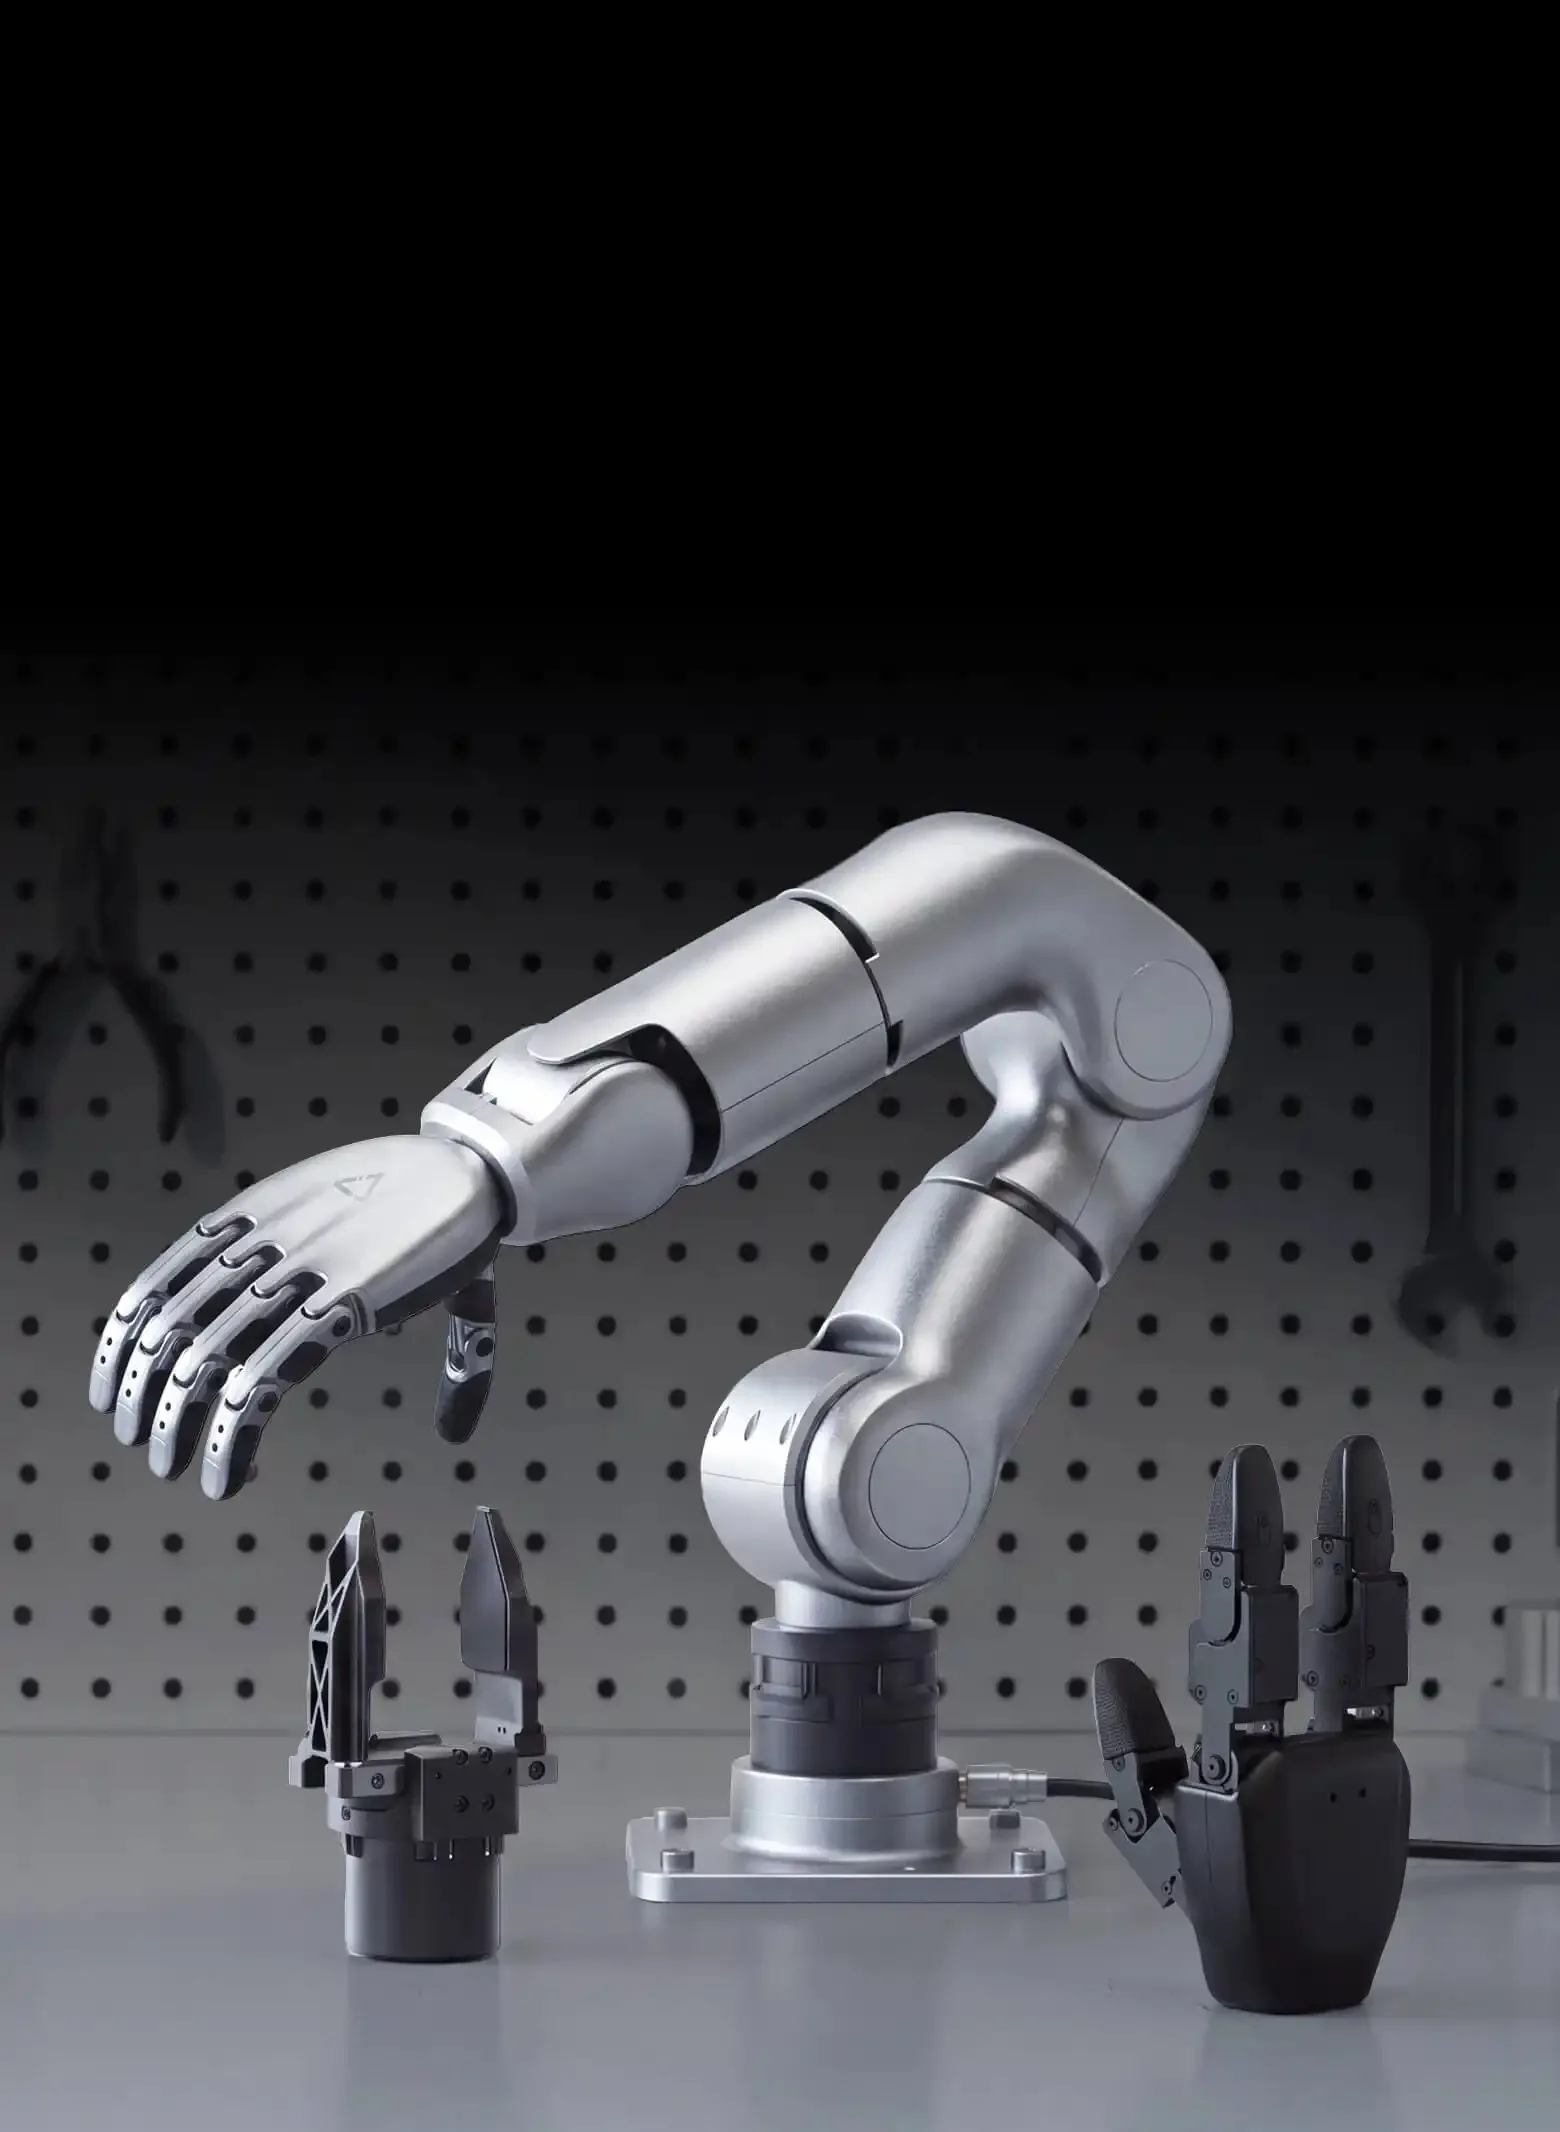
De la pinza a la mano diestra.
Distintos efectores finales se cambian con rapidez en la punta del brazo. Los programas de control y las interfaces se abrirán de forma iterativa.
650mmalcance con mano diestra
04 Colaborar
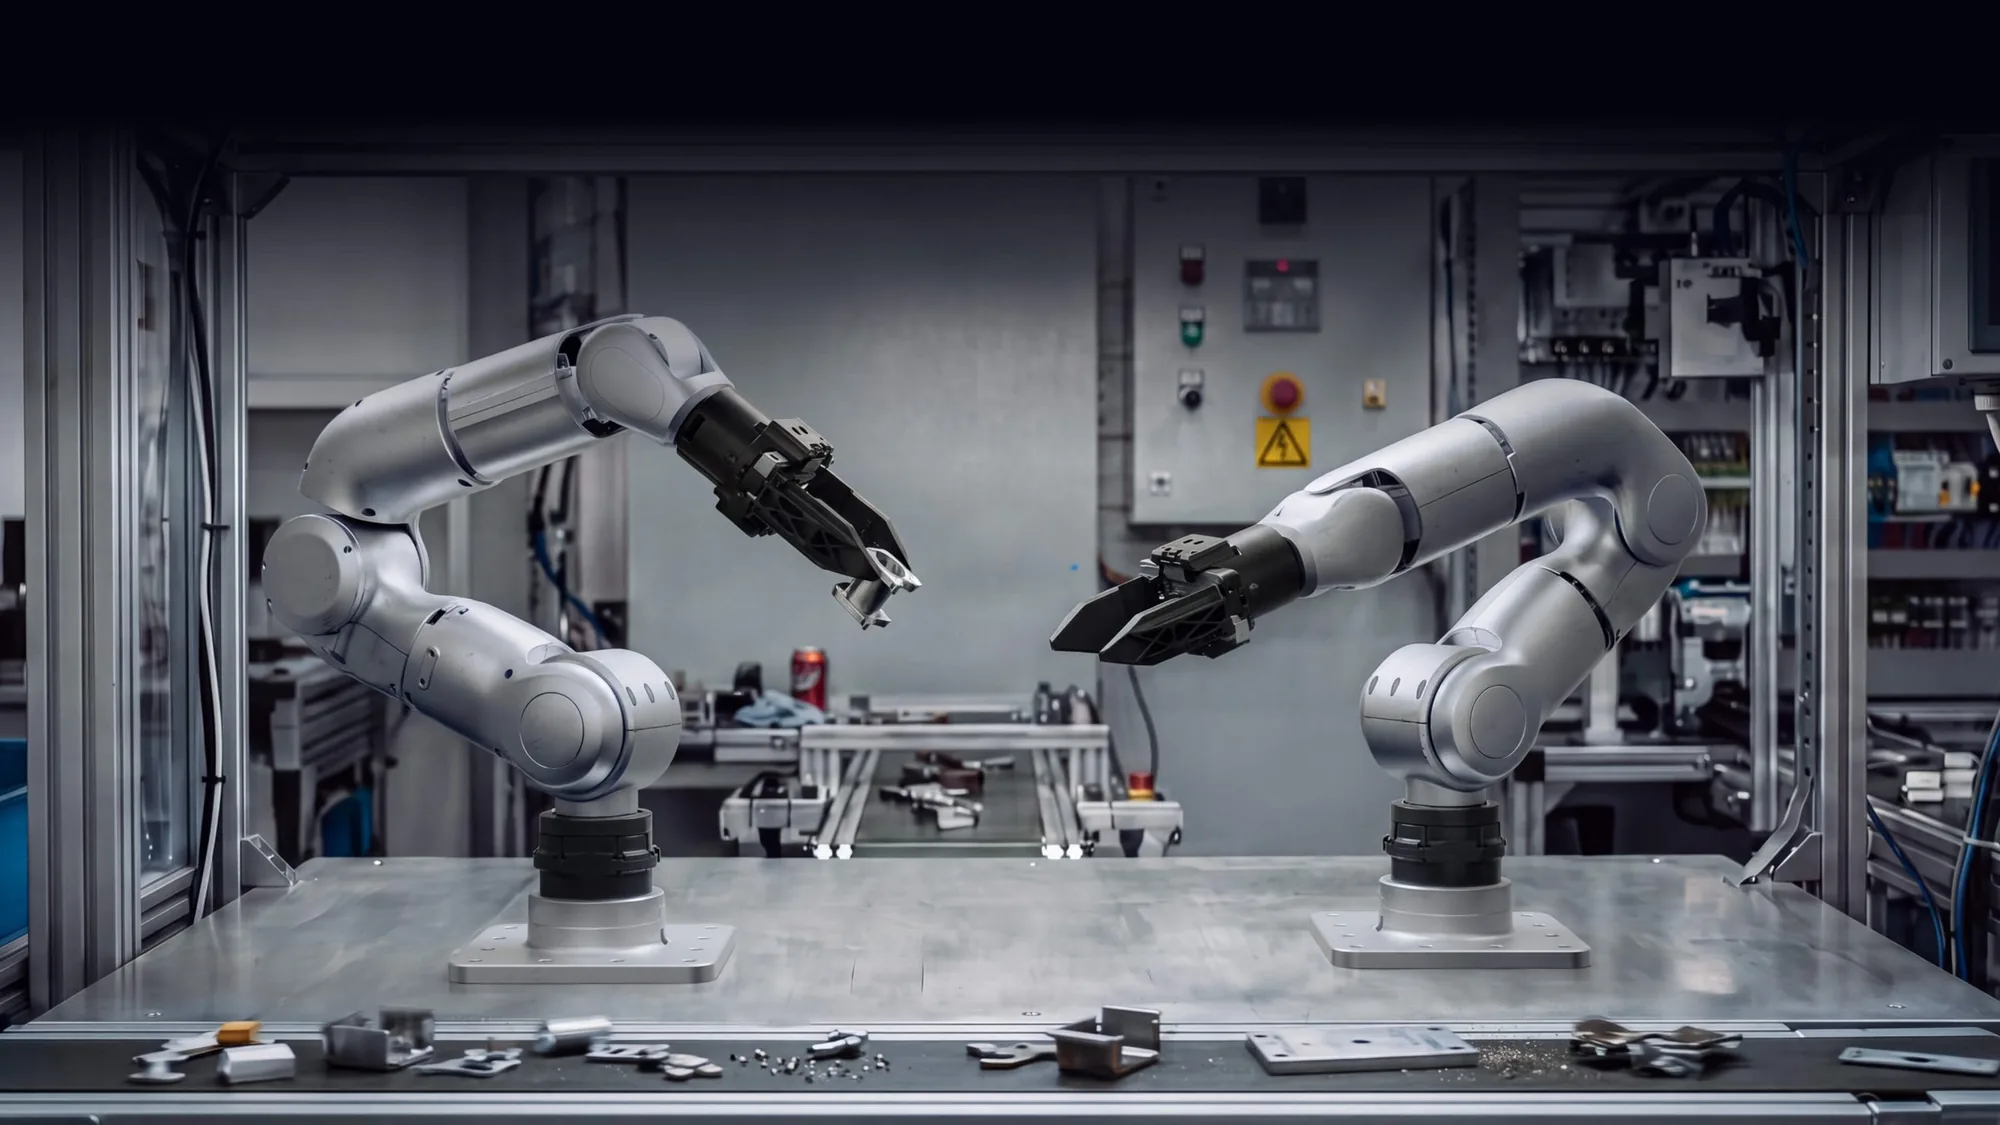
Dos brazos. Una tarea.
Dos R1-7a trabajan en sincronía para clasificar materiales y ensamblar piezas.
2kgcarga útil por brazo
05 Investigar
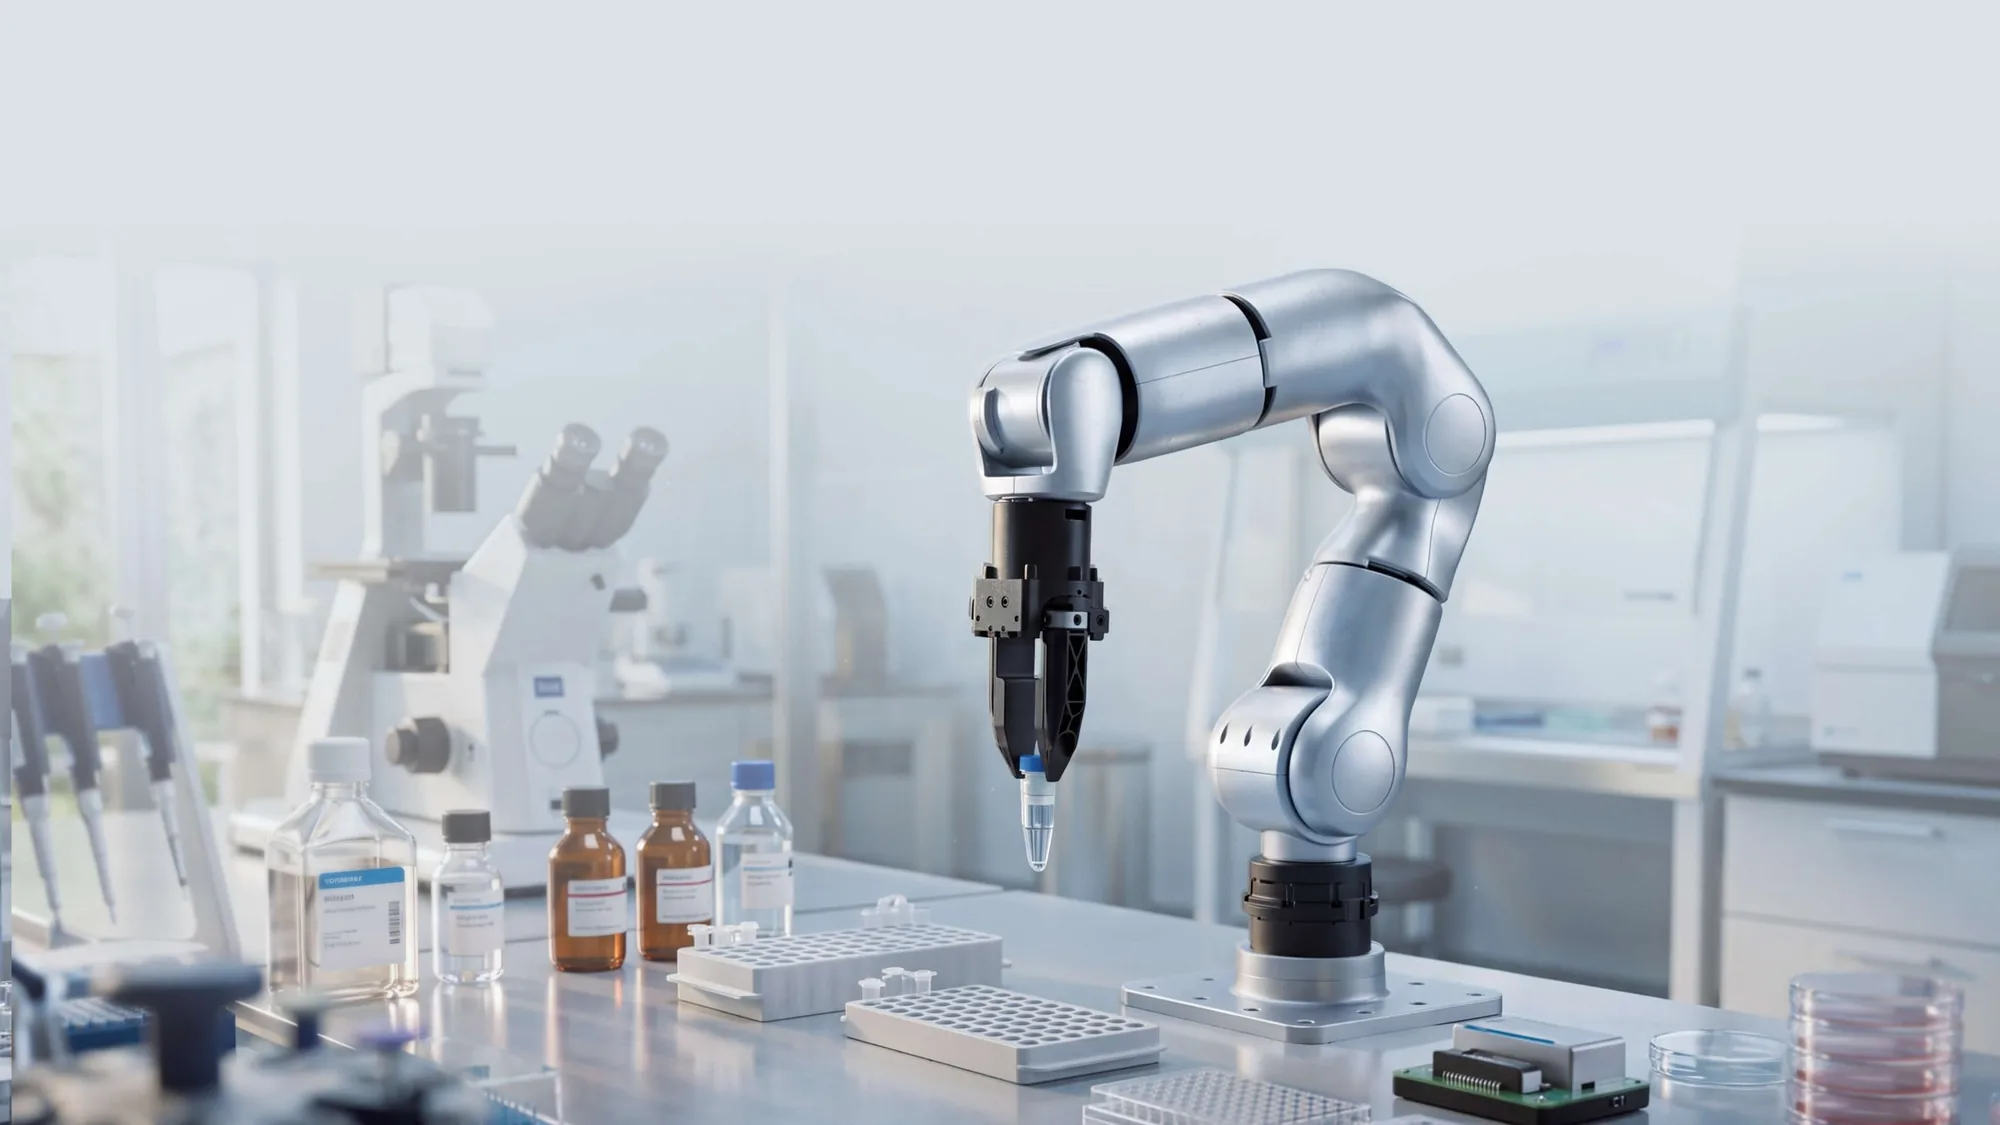
Un asistente para el laboratorio y el aula.
Optimizado para investigación científica y educación, con control de posición y fuerza, retroalimentación de fuerza y detección de colisiones. Trabaja sobre Ubuntu.
2modoscontrol de posición y de fuerza
06 Servir
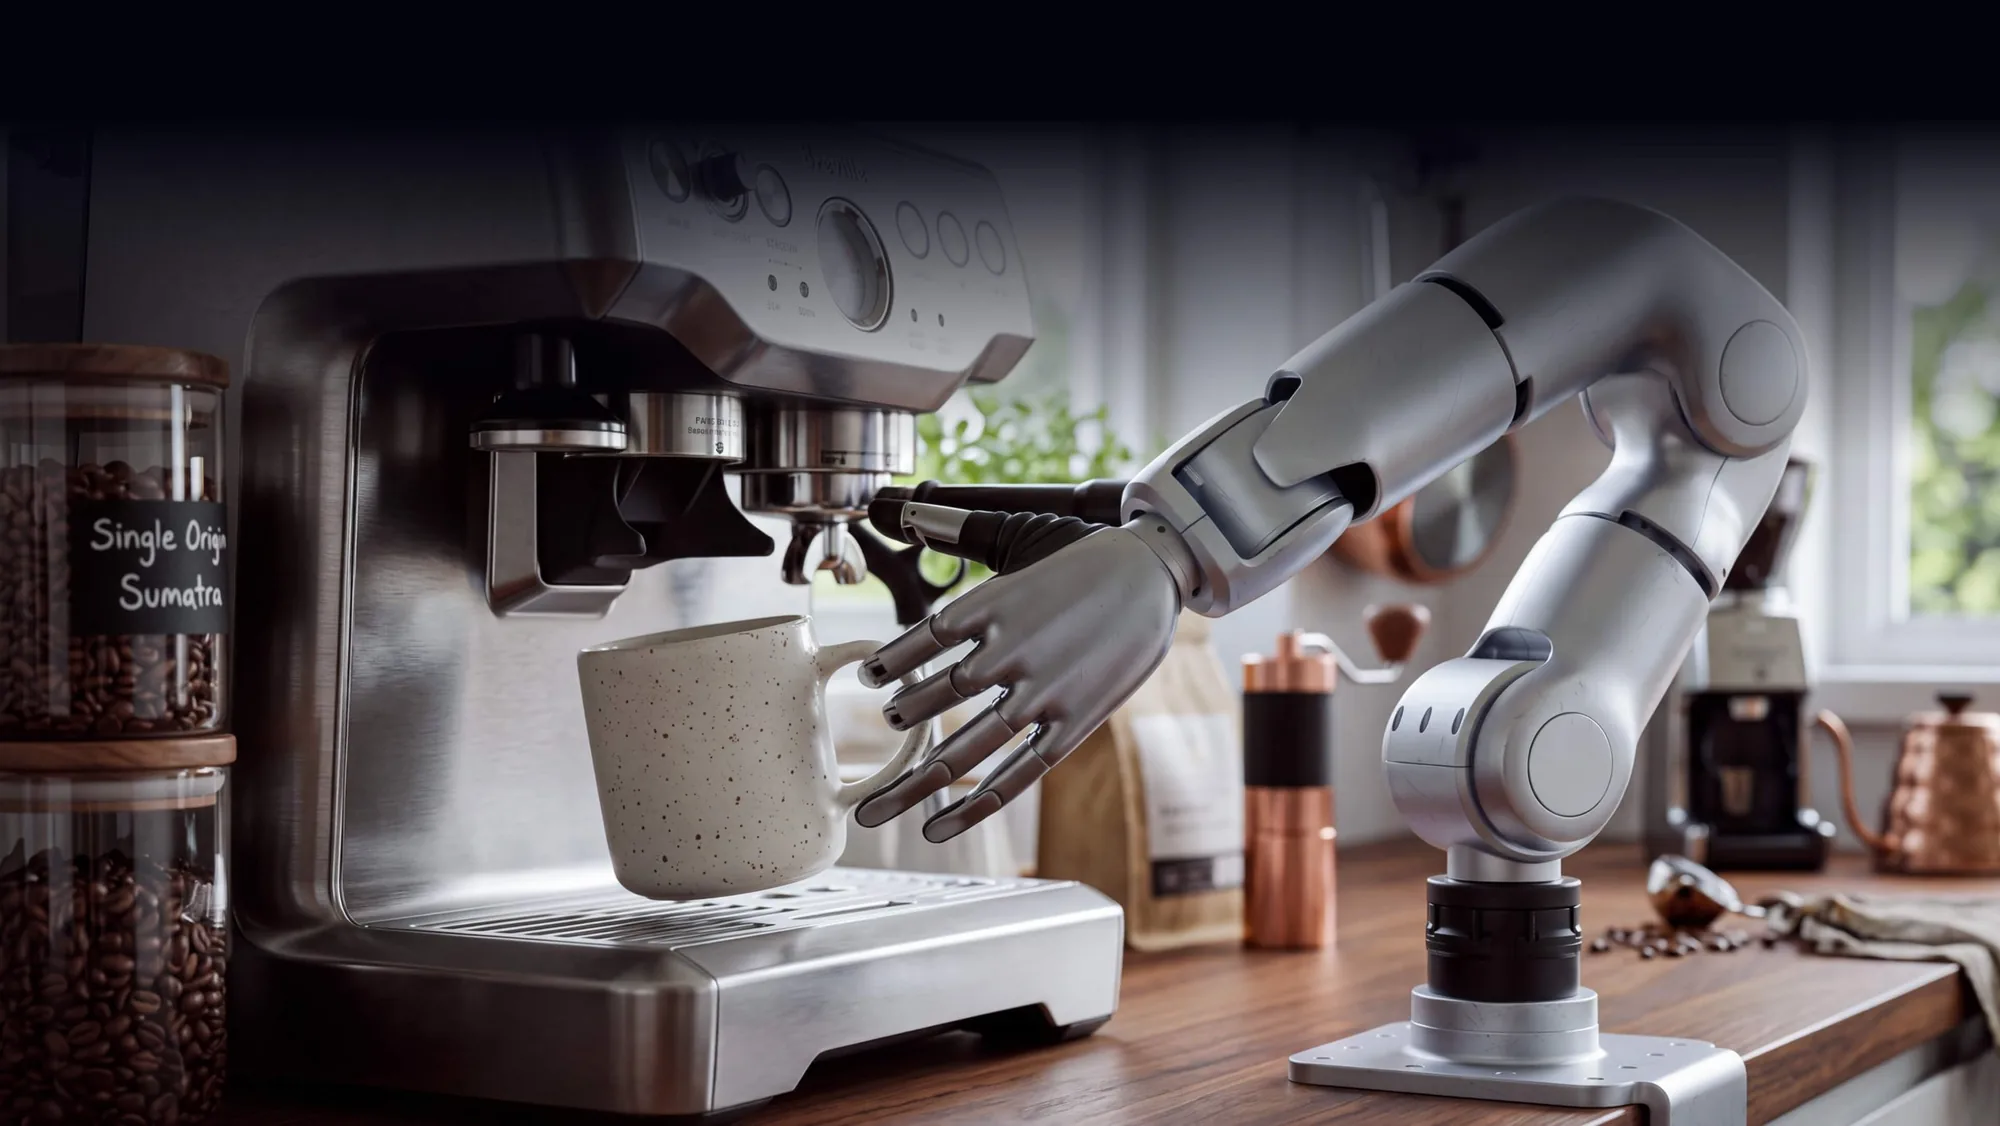
Del laboratorio a la vida diaria.
Reproduce tareas domésticas reales para explorar escenarios de robots de servicio. Sus grados de libertad también le permiten tareas complejas de automantenimiento.
180°/spor eje · velocidad máxima de más de 180°/s
Perfil de misión
Del laboratorio a la planta.
Dos tareas de manufactura. Define con Galu la tarea, el efector y el entorno de trabajo.
Telemetría
Las cifras del R1-7a, en instrumentos.
Valores de la ficha de Unitree. Según el fabricante, la exactitud depende de las condiciones de prueba y del algoritmo de control.
Escala 0–5 kg.
Escala 0–1,000 mm, con mano diestra.
Escala 0–8 kg. Diseño de escritorio.
Motores 6010 (J1–J2), 6014 (J3–J5) y 5010 (J6–J7).
Interfaces XT30 + CAN485.
Control de posición / fuerza, con retroalimentación de fuerza y detección de colisiones.
Rango por articulación
Rango de movimiento, motor y velocidad máxima por articulación. Por la baja relación de reducción, la rigidez del control de posición es limitada sin un algoritmo de control optimizado.
- J1±156°
- J20° a 180°
- J3−20° a 200°
- J40° a 180°
- J5±130°
- J6±30°
- J7±90°
Ficha del R1-7a
- Grados de Libertad
- 7 ejes
- Carga Útil
- 2 kg
- Alcance
- 650 mm (con mano diestra)
- Peso
- 5.5 kg
- Material
- Metal y plástico de ingeniería de alta resistencia
- Alimentación
- 24–60 V
- Interfaces
- XT30 + CAN485
- Control
- Posición / fuerza, con retroalimentación de fuerza y detección de colisiones
- Sistema Operativo
- Ubuntu
Fuente: unitree.com/R1-7a. Para precio, disponibilidad e importación a México, escríbenos.